La integración de un encoder rotativo en un panel HMI funciona cuando el fabricante del equipo (OEM) define cómo debe responder el mando, el proveedor del encoder establece los límites del componente y el integrador del frontal se responsabiliza, dentro de su alcance contratado, del montaje, la estanqueidad, las conexiones y las inspecciones aprobadas. Para un selector de menús de 24 impulsos por vuelta (PPR) y 24 posiciones de retención, un objetivo razonable de prototipo es un cambio en pantalla por cada posición: en una muestra montada, 100 posiciones en sentido horario y otras 100 en sentido antihorario, sin cambios omitidos ni adicionales.
El mando concentra una carga mecánica junto a la pantalla y, al mismo tiempo, genera impulsos eléctricos. Que el esquema de pines sea correcto no demuestra que el conjunto instalado funcione bien.
Definir primero la operación y el límite de suministro
La primera decisión es qué debe hacer el equipo al girar una posición o pulsar el eje. La posición de retención, o detent, es el clic mecánico que nota el operador; un impulso es un suceso eléctrico definido por el encoder seleccionado. No son unidades equivalentes. La aplicación HMI puede agrupar varias transiciones eléctricas en un solo paso de menú, acelerar los cambios durante un giro rápido o ignorar la pulsación cuando el mando está deshabilitado.
Antes de comprar componentes, especifique estas acciones:
- Giro horario o antihorario: identifique el valor de pantalla afectado, el sentido del cambio, el incremento, los límites y si se permite aceleración.
- Pulsación del eje, cuando exista: asigne la acción de confirmar, entrar o seleccionar; determine si pulsar también puede modificar el valor resaltado.
- Uso simultáneo de pantalla táctil y mando: establezca qué entrada conserva el foco y qué ocurre si se toca la pantalla mientras se gira.
- Reinicio o reconexión: documente la selección inicial, el estado habilitado o bloqueado y la respuesta a una entrada desconectada o con ruido.
Navegar por un menú no constituye una función de seguridad. La parada de emergencia y los enclavamientos de protección siguen perteneciendo a la arquitectura aprobada por el OEM.
En un frontal montado sobre una envolvente, hay que delimitar el suministro pieza por pieza: mando visible y superficie frontal, marco o soporte, pantalla, encoder, placa de circuito impreso (PCB), mazo de cables, conector, junta y fijaciones. Entregar una pieza, instalarla y verificarla eléctricamente son tres estados de entrega distintos.
Completar el plano mecánico del eje y el panel
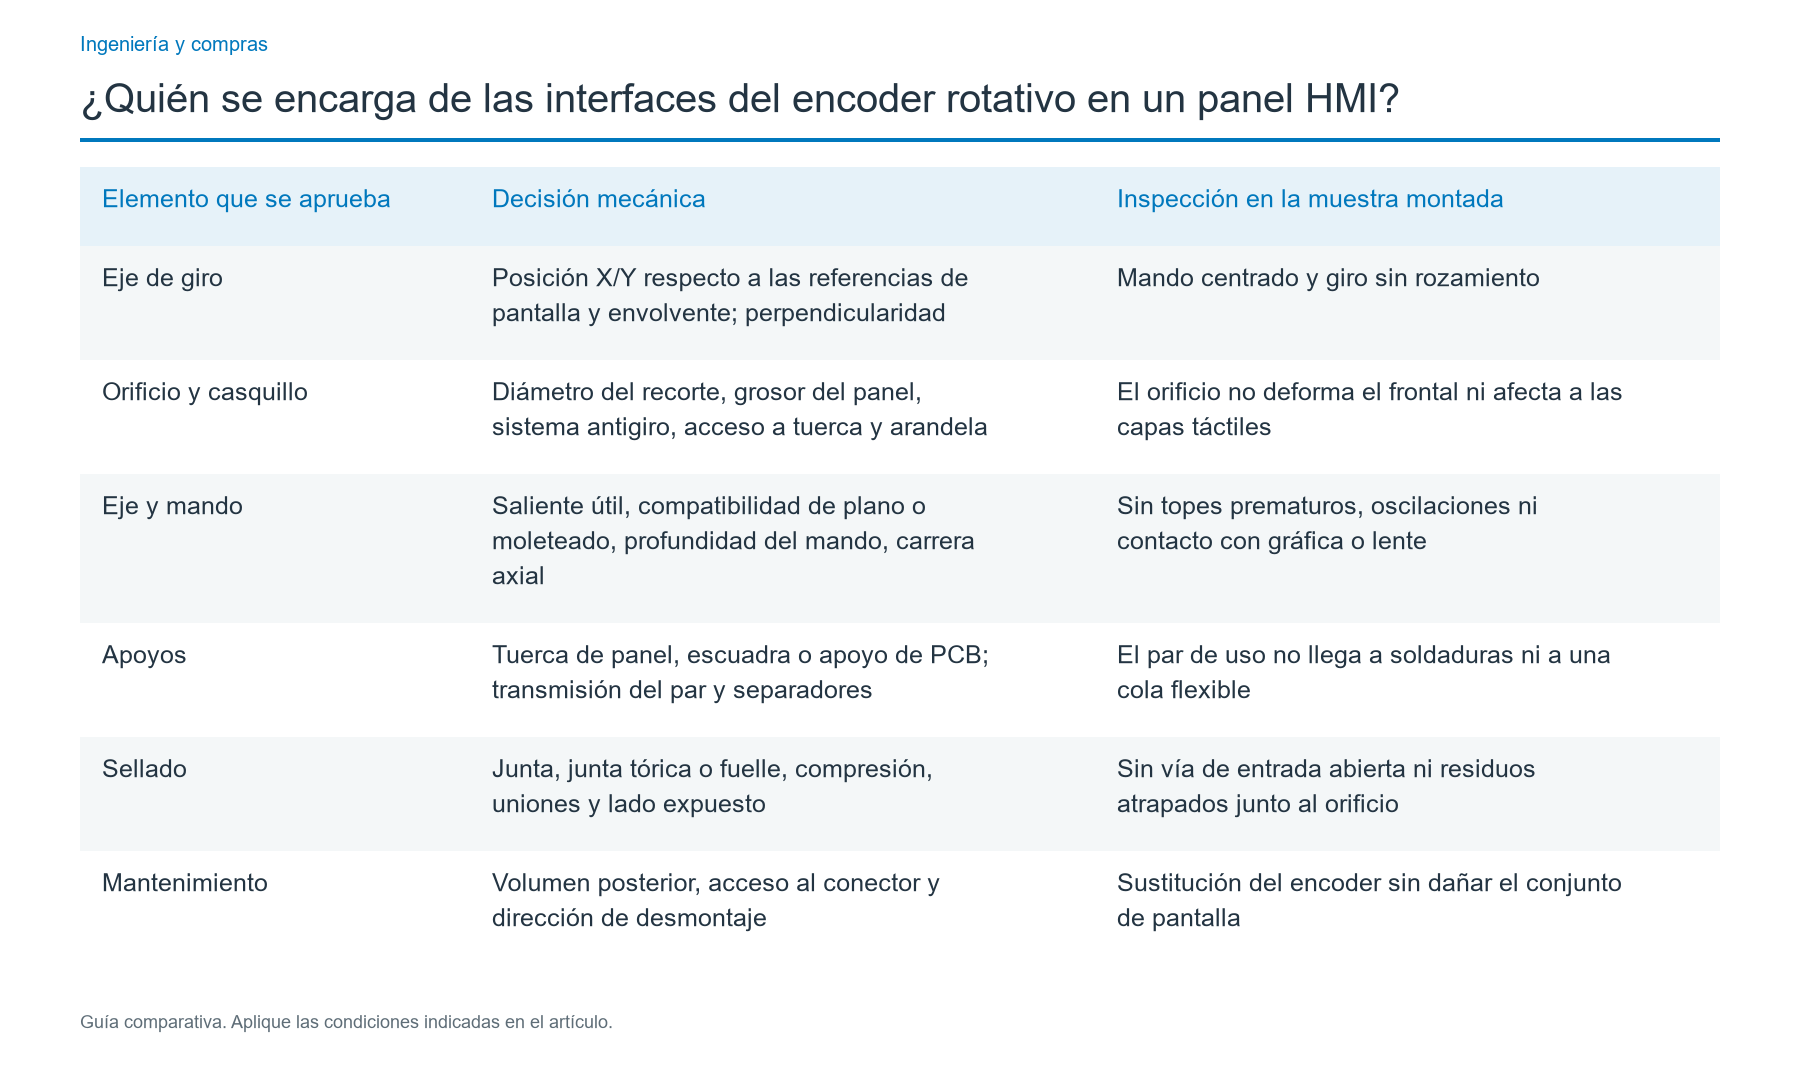
La interfaz de montaje del encoder exige una cadena de referencias geométricas desde la cara frontal terminada hasta el plano de montaje del componente, su eje, el mando y la PCB o el soporte. El eje debe seguir siendo utilizable una vez comprimida la junta de producción y apretada la envolvente de la máquina.
| Elemento que se aprueba | Decisión mecánica | Inspección en la muestra montada |
|---|---|---|
| Eje de giro | Posición X/Y respecto a las referencias de pantalla y envolvente; perpendicularidad | Mando centrado y giro sin rozamiento |
| Orificio y casquillo | Diámetro del recorte, grosor del panel, sistema antigiro, acceso a tuerca y arandela | El orificio no deforma el frontal ni afecta a las capas táctiles |
| Eje y mando | Saliente útil, compatibilidad de plano o moleteado, profundidad del mando, carrera axial | Sin topes prematuros, oscilaciones ni contacto con gráfica o lente |
| Apoyos | Tuerca de panel, escuadra o apoyo de PCB; transmisión del par y separadores | El par de uso no llega a soldaduras ni a una cola flexible |
| Sellado | Junta, junta tórica o fuelle, compresión, uniones y lado expuesto | Sin vía de entrada abierta ni residuos atrapados junto al orificio |
| Mantenimiento | Volumen posterior, acceso al conector y dirección de desmontaje | Sustitución del encoder sin dañar el conjunto de pantalla |
Un encoder sujeto únicamente mediante sus terminales a la PCB puede funcionar eléctricamente, pero dejar que la placa soporte las cargas radiales y de torsión del mando. Si los esfuerzos del usuario son relevantes, incorpore un casquillo de panel o un apoyo independiente previamente aprobado e inspeccione las deformaciones de la placa. Ni una tuerca, ni una escuadra, ni el adhesivo garantizan por sí solos el sellado ambiental.
Cálculo de acumulación de tolerancias: el saliente del eje es su longitud utilizable, medida desde la referencia de montaje indicada para el componente, menos las dimensiones consumidas hasta el plano de acoplamiento del mando. Evalúe los casos desfavorables de saliente mínimo y máximo, considerando grosor del panel, arandelas, juntas comprimidas, rebaje del mando y carrera de pulsación. No reste cotas nominales tomadas desde referencias distintas ni confunda longitud total del eje con longitud expuesta.
Mantenga el orificio del encoder y la presión de los elementos de fijación fuera de la zona activa del sensor táctil y de las uniones adhesivas de la pantalla. Una cubierta rígida de vidrio no es, por defecto, una superficie adecuada para perforaciones. Si el diseño hace pasar el eje por la cubierta, la lente, el respaldo, la impresión, el sellado y el utillaje necesitan una construcción aprobada de forma independiente, no una modificación improvisada en campo.
Especificar señales eléctricas, no solo cables
En un encoder incremental de contactos con salida en cuadratura, A y B son las salidas desfasadas y C suele ser el retorno común de un circuito de tres terminales. Si incorpora un pulsador momentáneo, este dispone de otro par de contactos. El plano debe indicar los terminales del modelo real: ni los nombres ni el orden de los pines son universales.
Registre tensión de entrada, capacidad nominal de contactos o tipo de lógica de salida, resistencias de elevación (pull-up), filtrado, asignación de pines del conector, camino de retorno y velocidad máxima de giro prevista. Los contactos exigen acondicionamiento de señal y eliminación de rebotes. Un encoder electrónico activo puede necesitar alimentación y seguir reglas distintas para la etapa de salida. No conecte un circuito de ejemplo de 5 V a un controlador exclusivo de 3,3 V sin comprobar su compatibilidad.
| Señal/interfaz | Responsabilidad que debe asignarse | Prueba eléctrica |
|---|---|---|
| A y B | La hoja de datos del encoder define las fases; el responsable de la PCB/equipo define entradas compatibles | Capturar ambas fases al girar en los dos sentidos |
| Común/retorno | El responsable del circuito define referencia y trayectoria de corriente | Verificar polaridad, continuidad y referencia bajo carga |
| Pulsador opcional | El proveedor especifica contactos; el responsable de aplicación asigna la función | Comprobar pulsación y liberación sin cambios de giro no deseados |
| Acondicionamiento de entradas | Electrónica/firmware eligen pull-ups, filtros y decodificación | Sin transiciones de estado ilegales ni eventos válidos perdidos a la velocidad exigida |
| Mazo y conector | El alcance del frontal define cable y conector; el OEM, su contraparte | Verificación pin a pin y tendido instalado con alivio de tensión |
| Chasis y descargas ESD | El OEM define la unión del equipo; el integrador realiza la conexión física del módulo | Ensayo del equipo montado según el plan ESD especificado |
El decodificador debe aceptar las transiciones válidas de código Gray de las dos fases y señalar o rechazar los saltos imposibles de dos bits, en vez de contar cualquier rebote como giro deliberado. Verifique el sentido desde el frontal, tal como lo ve el operador: mirar el eje desde el otro lado, invertir A/B o cambiar la configuración del programa puede invertirlo.
PPR tampoco equivale al número de pasos de pantalla. Con decodificación en cuadratura x1, x2 o x4, un encoder de 24 PPR puede ofrecer 24, 48 o 96 cuentas brutas por vuelta, respectivamente, con la convención de conteo correspondiente. Un mando de 24 puntos de retención sigue produciendo 24 clics mecánicos por vuelta. Para obtener un paso de menú por posición, quien desarrolla la aplicación debe normalizar las cuentas y validar el comportamiento con las posiciones de retención y los tiempos reales entre fases. La etiqueta 24 PPR/24 posiciones no lo garantiza.
A una velocidad ilustrativa de ensayo de 30 revoluciones por minuto (rpm), 24 PPR generan 12 ciclos de impulsos del canal A por segundo y hasta 48 transiciones ideales de estado por segundo con x4. Es un cálculo para dimensionar el sistema, no una tasa de rebotes medida: el controlador elegido debe tolerar el rebote real, la latencia de interrupciones y la carga de actualización de pantalla. Ajuste el filtro según los datos del encoder seleccionado y la señal medida con el conjunto montado, no copiando un retardo de antirrebote.
Elegir opciones discretas reales sin mezclar códigos incompatibles
Conviene comparar entradas rotativas incrementales de contactos, incrementales sin contacto y codificadas para una aplicación concreta. Los contactos suelen resultar prácticos para menús de bajo coste, aunque requieren tratamiento del rebote. Las variantes ópticas o magnéticas incorporan electrónica alimentada y requisitos propios de tensión, montaje y entorno. Compare modelos aprobados concretos, sin dar por supuesta una durabilidad superior por el mero tipo de tecnología.
La familia PEC11R permite ver cómo las opciones discretas de un catálogo se restringen mutuamente. Esta lista publicada se aplica a esa familia; no es un catálogo universal de encoders.
| Dimensión del catálogo | Todas las opciones publicadas para esta familia | Regla de selección |
|---|---|---|
| Resolución | 12, 18, 24 PPR | Adecuar ancho de banda de entrada y pasos de la interfaz |
| Posiciones de enclavamiento | 0, 12, 18, 24 por vuelta | Elegir la sensación mecánica independientemente del multiplicador de decodificación |
| Longitud de eje | 15, 20, 25, 30 mm | Comprobar saliente del frontal terminado y acoplamiento del mando |
| Códigos de orientación de terminales | 1, 2, 4 | 1 = vertical/lateral 7 mm; 2 = vertical/lateral 10 mm; 4 = horizontal/posterior |
| Códigos de eje | F, K | F = eje metálico con plano; K = eje metálico moleteado, con restricciones de longitud |
| Códigos de pulsador | N, S | N = sin pulsador; S = pulsador momentáneo |
Respete las combinaciones admitidas de posiciones de retención y PPR: 0 posiciones con 12, 18 o 24 PPR; 12 posiciones con 12 o 24 PPR; 18 posiciones con 18 PPR; y 24 posiciones con 12 o 24 PPR. Los ejes moleteados tienen además restricciones de pulsador y longitud: sin pulsador figuran 15, 20, 30 mm; con pulsador, 15, 20 mm. No se puede deducir la existencia de un eje moleteado de 25 mm a partir de la lista general de longitudes.
Para el ejemplo de menú con pantalla táctil y mando, especifique 24 PPR y 24 posiciones de retención y después seleccione una referencia completa y aprobada con eje, montaje y pulsador definidos. Si es imprescindible pulsar para seleccionar, elija una configuración que documente el pulsador y compruebe el desplazamiento axial con mando y junta instalados. Un diseño con 18 posiciones y 18 PPR puede ofrecer otra sensación. Más PPR no significa necesariamente mejor funcionamiento.
Las diferencias entre familias refuerzan esa precaución: la serie EC11E publica combinaciones de 9 PPR/18 posiciones, 15 PPR/30 posiciones y 18 PPR/36 posiciones; una familia óptica 62S publica 8, 12, 16, 20, 24 y 32 PPR. Son conjuntos propios de otras series, no opciones añadidas al código PEC11R. Para la referencia exacta elegida, verifique disponibilidad, tipo de interfaz, geometría de eje, fijación y ciclo de vida del producto.
Tratar el orificio del encoder como un cambio de sellado y diseño táctil
En un panel con pantalla táctil y encoder hay que responder dos preguntas por separado: ¿soporta el entorno el componente encoder? ¿Puede el frontal instalado con la envolvente cumplir el grado de protección requerido? Son afirmaciones distintas. Por ejemplo, la familia PEC11R citada indica IP40 para el componente. Una junta añadida cerca no permite anunciarlo como componente estanco al agua.
Utilice IEC 60529 para determinar condiciones de ensayo y frontera del grado de protección de la envolvente. Si el OEM escoge un objetivo como IP65 para un frontal de máquina expuesto, hará falta compatibilizar sello del eje, unión lente-marco, tornillería, salida de cables, superficie de apoyo de la carcasa y compresión reproducible al instalar. Ese nivel es un objetivo de proyecto del OEM, no una certificación JASPER ni una característica del encoder aislado. Si no dispone de un sello de eje adecuado, rediseñe el volumen protegido o elija un encoder con interfaz ambiental documentada.
Los líquidos de limpieza pueden avanzar por capilaridad a lo largo del eje o acumularse bajo un mando elevado. Ensaye orientación, tiempo de exposición, sentido de limpieza, compatibilidad química y funcionamiento posterior. Un fuelle protector o sello frontal puede limitar la vía de entrada, pero modificar el tacto, la carrera o el mantenimiento. Verifique el resultado mecánico y eléctrico una vez colocado el sello.
También cambia la interacción eléctrica cerca de una pantalla capacitiva. En la medida que permita el trazado, aleje A/B de circuitos ruidosos de pantalla, retroiluminación y alta corriente; defina apantallamiento y conexión al chasis en el límite del equipo. Califique el conjunto según el plan ESD y EMC del OEM. IEC 61000-4-2:2025 describe el método de ensayo de inmunidad a descargas electrostáticas, pero no establece por sí sola un nivel de descarga universal sin requisitos de producto.
Asignar responsables antes de liberar el encoder para compras
Un mando rotativo suele involucrar cuatro organizaciones o funciones: OEM de la máquina, fabricante del encoder, proveedor de montaje HMI y responsable de electrónica/firmware. Cada fila necesita una aprobación individual identificable, aunque una empresa desempeñe varias funciones. Las casillas sin responsable suelen convertirse en conflictos al final del prototipado.
| Interfaz o evidencia | Responsable principal | Colaboración y límite de aprobación |
|---|---|---|
| Acción del operador, sentido, tamaño de paso y foco | Responsable de aplicación HMI del OEM | Aprueba significado de un clic y estados deshabilitados |
| Referencia, límites nominales, terminales y plano de eje del encoder | Proveedor seleccionado/responsable de compras | Datos de la serie y sustituciones autorizadas |
| Gráfica frontal, orificio, soporte, holgura del mando y montaje | Integrador del frontal HMI según alcance pactado | Aprueba plano de tolerancias y muestra de encaje |
| Sellado del módulo entregado | Integrador del frontal según alcance pactado | El OEM proporciona la envolvente de acoplamiento y fija el objetivo final IP |
| Acondicionamiento de entradas PCB y cableado interno | Responsable identificado de electrónica/mazo | Esquema, pinout, parámetros de filtro y pruebas de utillaje |
| Decodificación en aplicación y respuesta en pantalla | Responsable de software del OEM | Aprueba configuración de firmware y criterios de aceptación de interfaz |
| Unión a chasis, EMC final y funciones de seguridad | OEM de la máquina/responsable de sistema | Define severidades y criterios de ensayo del equipo terminado |
| Inspección de recepción y documentación de primera pieza | Calidad del proveedor y aprobador del OEM | Controla revisiones, trazabilidad, desviaciones y firmas |
La aportación relevante de JASPER es la entrega física y eléctrica del módulo frontal: marco o soporte, relación pantalla-entrada, juntas, fijaciones, montaje posterior y conectores y verificaciones acordados. No debe suponerse que JASPER fabrica el encoder elegido ni que se responsabiliza de la lógica del PLC. La ruta de conjuntos frontales HMI corresponde a un frontal de operador que se monta en una envolvente. Cuando el proyecto también contempla un enlace de datos con un PLC independiente, la guía de interfaces físicas entre PLC y HMI aborda esa frontera más amplia.
Aprobar el diseño mediante seis etapas de prueba
Desde la primera revisión de planos hasta una muestra representativa de producción, cada etapa debe tener entrada, observación, decisión y resultado registrado. Las especificaciones del componente no sustituyen ninguna de ellas.
| Etapa | Entrada y comprobación práctica | Criterio de aprobación y resultado |
|---|---|---|
| 1. Intención | Mapa de menús, dirección, pulsación y estados de foco táctil | Matriz de acciones firmada y guion de aceptación de interfaz |
| 2. Componente | Referencia completa, tipo de tensión/contacto, PPR, posiciones de retención y plano de eje | Partida de BOM aprobada y mapa de pines eléctricos |
| 3. Encaje | CAD de envolvente, tolerancias del frontal, compresión de junta y espacio trasero | La muestra montada gira y pulsa libremente; plano mecánico firmado |
| 4. Señales | Captura con osciloscopio o analizador lógico en placa/conector, en ambas direcciones | Secuencia A/B válida, niveles adecuados, sin transiciones inexplicables; registro de formas de onda |
| 5. Interacción | Firmware representativo de producción, táctil activo y pantalla iluminada | Un clic corresponde al paso definido sin conflicto de toque o pulsación; acta de ensayo |
| 6. Entorno | Envolvente montada y planes de limpieza, vibración, ESD y protección IP | Sin fallo funcional ni de ingreso bajo condiciones especificadas; evidencias y aprobación OEM |
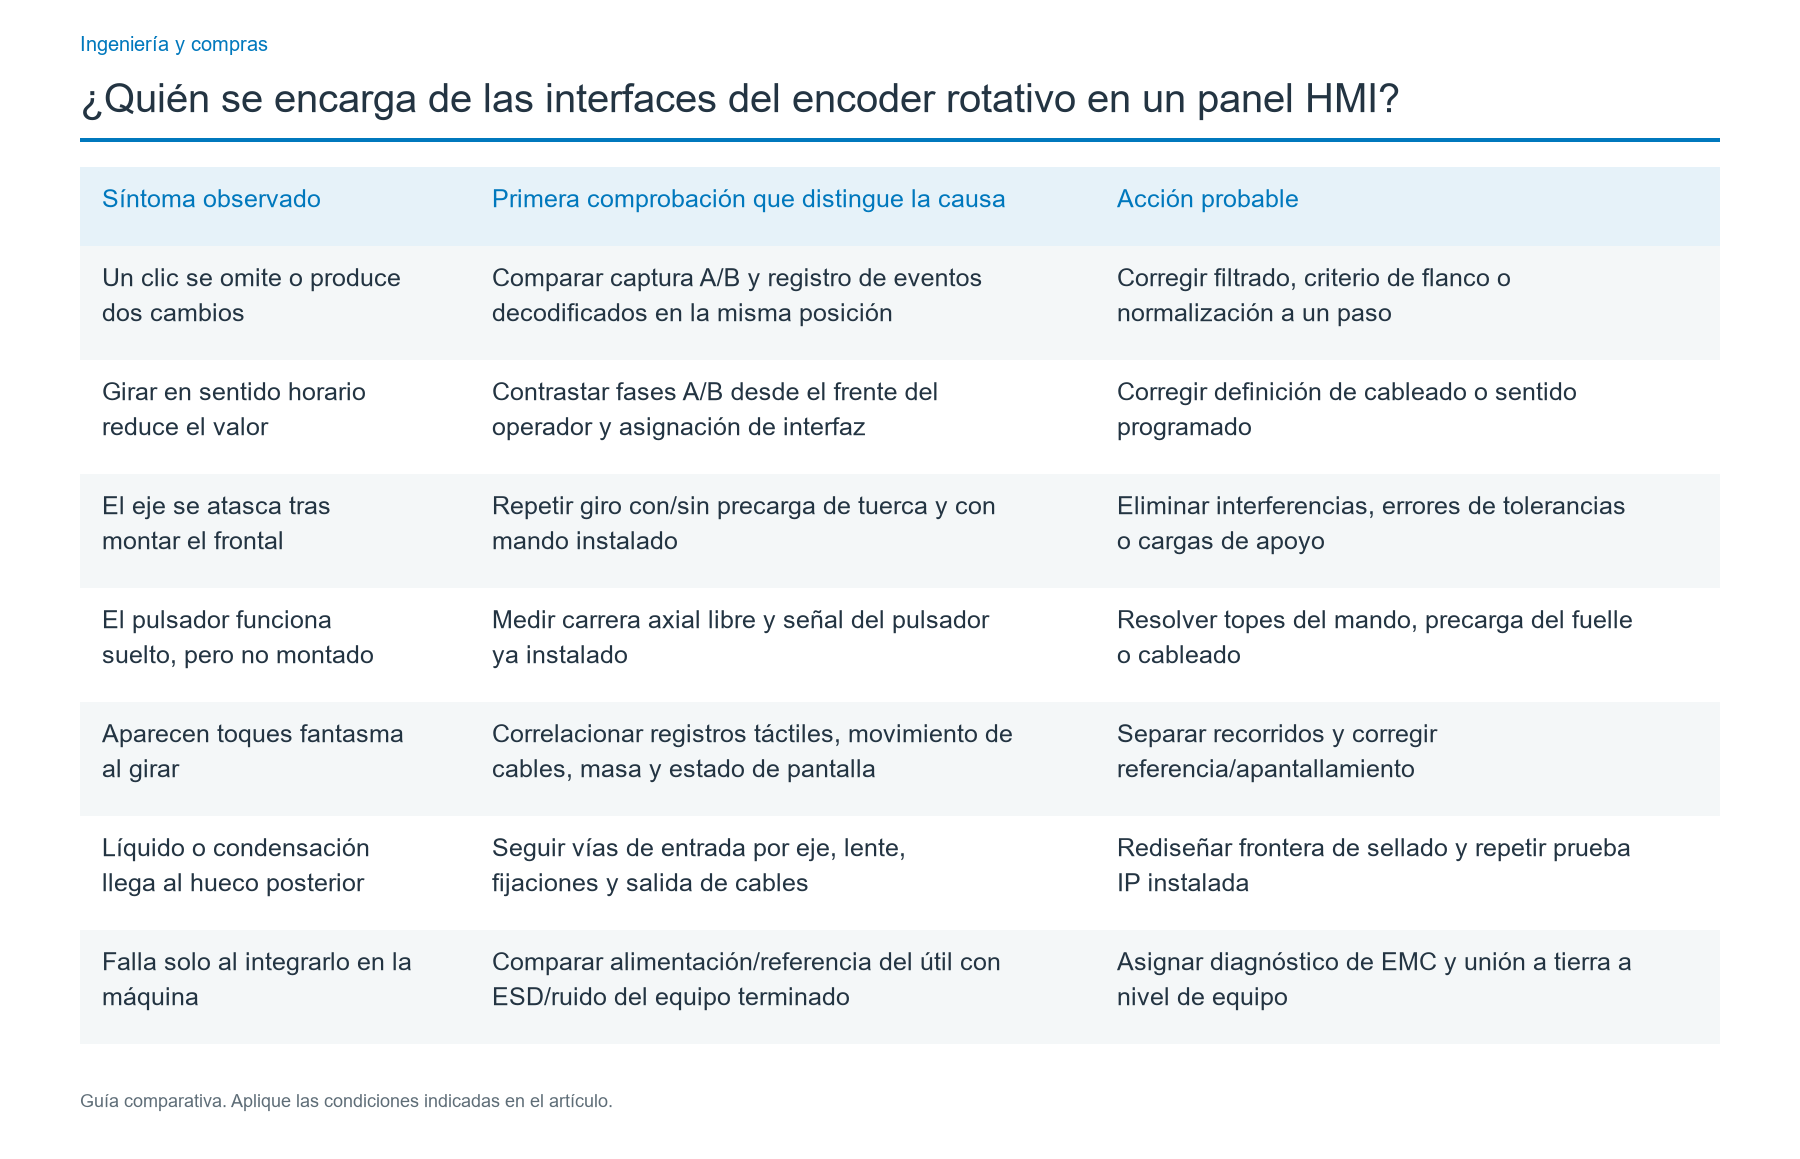
Un fallo en la etapa 3 obliga a revisar las referencias del eje y las cargas de montaje; en la 4, las señales medidas; y en la 5, si las señales son limpias, la decodificación y la asignación de eventos en pantalla.
Diagnosticar cada fallo en la primera capa donde aparece
| Síntoma observado | Primera comprobación que distingue la causa | Acción probable |
|---|---|---|
| Un clic se omite o produce dos cambios | Comparar captura A/B y registro de eventos decodificados en la misma posición | Corregir filtrado, criterio de flanco o normalización a un paso |
| Girar en sentido horario reduce el valor | Contrastar fases A/B desde el frente del operador y asignación de interfaz | Corregir definición de cableado o sentido programado |
| El eje se atasca tras montar el frontal | Repetir giro con/sin precarga de tuerca y con mando instalado | Eliminar interferencias, errores de tolerancias o cargas de apoyo |
| El pulsador funciona suelto, pero no montado | Medir carrera axial libre y señal del pulsador ya instalado | Resolver topes del mando, precarga del fuelle o cableado |
| Aparecen toques fantasma al girar | Correlacionar registros táctiles, movimiento de cables, masa y estado de pantalla | Separar recorridos y corregir referencia/apantallamiento |
| Líquido o condensación llega al hueco posterior | Seguir vías de entrada por eje, lente, fijaciones y salida de cables | Rediseñar frontera de sellado y repetir prueba IP instalada |
| Falla solo al integrarlo en la máquina | Comparar alimentación/referencia del útil con ESD/ruido del equipo terminado | Asignar diagnóstico de EMC y unión a tierra a nivel de equipo |
Una continuidad eléctrica correcta a la salida de fábrica no certifica el tendido instalado ni el sello del eje. Registre siempre estado de ensayo y responsable.
Separar especificación y resultados en el acta de aceptación
Este plan de aceptación ilustrativo para prototipos corresponde al concepto de encoder de contactos con 24 PPR/24 posiciones de retención, función de menú y una velocidad manual máxima requerida por el proyecto de 30 rpm. Son criterios propuestos, no ensayos ejecutados, límites obligatorios de norma ni promesas aplicables a todos los equipos. Deben ajustarse cuando cambie el perfil real de uso.
| Campo del registro | Método y estado de montaje | Criterio de aceptación propuesto |
|---|---|---|
| Configuración | Registrar referencia exacta, revisión de BOM, versiones de PCB/firmware y plano de orificio | Coincidencia completa de revisiones con los planos aprobados |
| Acceso al mando | Girar, pulsar y soltar con junta, tapa y envolvente totalmente fijadas | Sin rozamientos, bloqueos ni pulsador retenido |
| Respuesta al giro | Hasta 30 rpm, realizar 100 puntos de retención individuales horarios y después 100 antihorarios; registrar entrada y pantalla | 100 cambios correctos en cada sentido; 0 omitidos, 0 adicionales |
| Sentido y extremos | Recorrer menú en ambos sentidos hasta límites permitidos | Sentido observado desde el frente y límites coinciden con mapa de interfaz aprobado |
| Pulsar para seleccionar | Realizar 100 pulsaciones y liberaciones distintas con encoder montado | Exactamente 100 acciones deseadas, sin cambio accidental por giro |
| Captura eléctrica | Registrar A/B, común y pulsador opcional en entrada del host con pantalla encendida | Decodificación estable dentro de límites lógicos del componente; ningún salto inválido aceptado |
| Convivencia táctil | Ejecutar gestos táctiles aprobados mientras se gira y pulsa | Solo actúa el control previsto; sin comandos fantasma |
| Sellado y EMC | Ensayar conjunto instalado bajo procedimientos especificados por OEM | Cumple criterios escritos; registrar severidad y configuración |
| Entrega | Revisar pinout, alivio de tensión, identificación, embalaje y acceso de sustitución | Muestra firmada, evidencia de inspección e instrucciones de instalación |
Conserve ID de muestra, fecha, condiciones ambientales, velocidad, resultados por sentido, identificador de señal, revisiones de firmware y carcasa, inspector y estado de repetición del ensayo. La propuesta de 100 clics no es una calificación de vida útil; esa exige otra prueba basada en el ciclo real de trabajo.
Enviar un único paquete de interfaces al equipo de montaje HMI
Una entrega lista para fabricar une el plano de operador y la referencia exacta del encoder; no basta solicitar un «mando rotativo genérico». Incluya orificio de la envolvente y referencias, tolerancias del conjunto, límites de eje y mando, junta y elementos de fijación, zona de exclusión alrededor de pantalla/sensor táctil, profundidad posterior, conector y mazo, mapa de pines A/B y pulsador, requisitos eléctricos y lógicos, tierra y apantallamiento, entorno operativo y matriz de aceptación aprobada. Identifique por separado a quien compra el encoder y al integrador del frontal.
Para tratar el presupuesto y las muestras, añada BOM, demanda anual prevista, cantidad de prototipos, hitos del proyecto, calendario de aprobación de utillaje y muestras y responsable de cada ensayo. La revisión de un plano montado permite así identificar qué puede integrar JASPER en el frontal HMI liberado y qué queda en manos del proveedor del componente o del OEM de la máquina.
Preguntas frecuentes
¿Quién se responsabiliza del orificio del eje en un panel HMI con encoder?
El responsable mecánico del frontal debe controlar el orificio, referencias de posición, interfaz del casquillo, acceso a tuerca y acumulación de tolerancias del conjunto entregado. El proveedor del encoder define su eje y geometría de fijación; el OEM aporta la envolvente con la que acopla y las condiciones de instalación. Si otra organización realiza la apertura final, el traspaso debe constar en el plano aprobado.
¿Un encoder de 24 PPR genera 24 pasos de pantalla por vuelta?
No necesariamente. Con decodificación x1, x2 o x4, 24 PPR pueden convertirse en 24, 48 o 96 cuentas brutas en cuadratura por vuelta. Los puntos de retención mecánicos son otra característica. El responsable del software HMI define un paso de usuario y comprueba en ambos sentidos, sobre el equipo montado, la correspondencia efectiva entre clic y pantalla.
¿Puede un encoder IP40 convertir el panel HMI en IP65?
No. IP40 caracteriza el componente de la familia indicada; IP65 sería un objetivo de protección de envolvente escogido por el OEM. Paso de eje, junta, cubierta, fijaciones, superficie de carcasa y salida de cables deben formar una frontera ensayada en conjunto. Utilice el plan aplicable de IEC 60529 para la configuración completa, sin heredar la clasificación del componente.
¿Conviene fijar el encoder a la PCB o directamente al frontal?
Elija el apoyo según las cargas esperadas del usuario y las instrucciones de montaje del componente. Si solo se usan terminales de PCB, las soldaduras pueden recibir esfuerzos del mando. Un casquillo frontal o soporte independiente transmite las cargas a la estructura, pero debe respetar par permitido, alineación, compresión de la junta y distancias a la placa. Valide una muestra representativa de producción con todas las fijaciones apretadas.
¿Quién debe definir las resistencias pull-up y el antirrebote para A/B?
El responsable de electrónica debe especificar el circuito de entrada y el de firmware la decodificación y los filtros. Las tensiones y corrientes admitidas dependen de la especificación de contactos o salida activa del encoder elegido. Capture ambos canales en la entrada del host mientras funcionan pantalla y mando, y verifique que el software final produce únicamente los pasos previstos.
¿Puede el pulsador del encoder sustituir a una parada de seguridad?
No. Un pulsador convencional de encoder es una orden de usuario, no un dispositivo de parada con clasificación de seguridad por defecto. La evaluación de riesgos de la máquina y la arquitectura de control de seguridad aprobada por el OEM determinan las funciones protectoras. En el conjunto HMI, defina contactos y respuesta de interfaz sin atribuir al pulsador una protección certificada.
¿Qué planos y ensayos se necesitan para pedir una oferta de producción?
Envíe planos del frontal y de la envolvente, tolerancias, referencia exacta de encoder, geometría del mando, lista de materiales, pinout, mazo y conector, montaje y sellado, alcance de muestras, volumen anual y fechas del proyecto. Añada matriz de responsabilidades y ensayos propuestos de encaje, señales, un paso por punto de retención, coexistencia táctil y entorno, de modo que se presupueste un suministro definido y no una integración imprecisa.
Llevar el encoder a la revisión de planos
Si la próxima decisión es si encoder, pantalla y superficie frontal pueden suministrarse como un único módulo montado, envíe los planos junto con dibujo de conjunto, BOM, interfaz eje-panel, asignación eléctrica de pines, reparto de responsabilidades, alcance de prototipos y ensayos, demanda anual e hitos. El propósito es acordar una entrega física y eléctrica aprobada, no presuponer un contrato para fabricar encoders o programar el control de máquina.
Envíe el plano, el apilamiento y las condiciones de uso
El equipo de ingeniería de JASPER revisará las interfaces, los riesgos abiertos y la evidencia necesaria para cotizar.